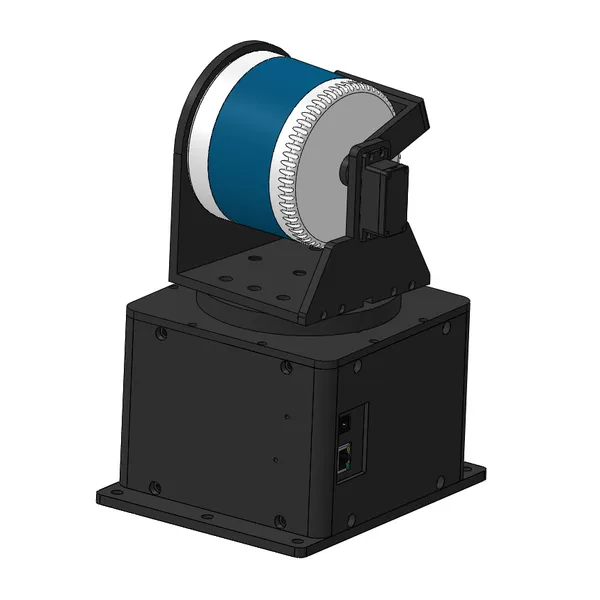
| 产品特性:激光雷达 | 是否进口:否 | 产地:中国 |
| 品牌:Mirror | 型号:R150 | 类型:光学仪器 |
| 适用范围:三维建模、智能盘库 | 重量:3-4kg | 加工定制:否 |

功率:36W;
扫描半径:
80%反射率150米;
10%反射率50米;
扫描速率:32万点/秒;
重量:3.6kg;
激光雷达旋转扫描仪能够快速稳定的获取空间三维数据,并通过mirror3D点云处理软件,灵活的使用脚本,快速进行分析处理,比如体积计算,物料定位,物体识别等,然后,将处理结果存入数据库,生成报表以及网页端展示。以此,适应企业数据信息采集、自动化、数字化的各类需求。
自主研发的激光雷达旋转测绘系统,基于高精度高性价比的单线、多线激光雷达,通过智能云台实时角度控制,生成高密度点云,精度达厘米级,可用于三维建模、料位、煤堆、粮仓等体积的检测,也可以用智能仓储的无人化作业。智能云台旋转扫描范围、扫描速度,可以任意设置,并且云台具有交换机功能,与雷达共用一根网线,通过一根网线就可以控制云台,同时接收雷达数据,简化布线。雷达传输采用网口通讯,可以适应远距离控制和数据传输,通过网络(或者无线网)传输将实时数据传输给监控或者总控中心。可以多达几十,甚至上百个雷达架设点,共用一个服务器,方便进行集中控制,集中管理。
l 通用性广:不同种类、不同规格形状、不同表面颜色、不同样式摆放测量及建模需求。
l 安装灵活:安装高度和安装角度可任意调节,测量角度可根据实际测量调节,还可以根据场地的大小和物体料堆的大小进行实际调节。
l 适应能力强:抗干扰、环境适应性强,不受环境光线的限制光线昏暗或者夜晚也能正常测量,高端型号可适应雨雪雾尘等恶劣工况。
l 性能强大:激光雷达采用工业级设计,IP67防护等级,量程10-150米(测量距离可根据实际要求选取)测量稳定,精度可达厘米级。
l 快速实施:可使用mirror3D点云处理软件,灵活的脚本,快速进行分析处理,也可以进行二次开发。
l 全自动化:无论是测绘、盘点还是智能天车,都可以通过通用脚本进行全自动运行。
l 无需现场标定:出厂设置优化到状态。
l 设置简单:任何人都可以在短时间内简单设定。
l 使用寿命长:防尘设计,抗冲击性好,采用高韧性电缆。
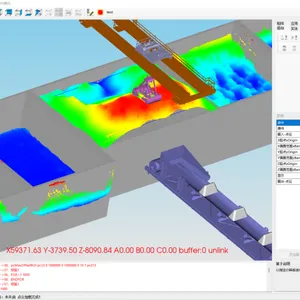
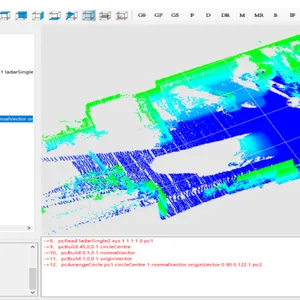
Mirror3D点云处理软件是一款支持3D相机、激光雷达等多种传感器的脚本式点云处理软件,该软件包括文件、视图、G代码、传感器采集、运动控制、自动运行和算子库等功能,其中算子库目前包含实体、点云、轮廓、变换、识别、测量、矩阵、数据、报表、发布、定制等模块。可以将多点传感器采集-点云预处理-点云分析-数据库存储-数据报告-web展示等无缝衔接在一个系统内,并且该过程全部通过示教脚本控制,算子库可以通过标准接口添加定制化算子。该软件也可以脱离硬件环境读入点云数据模拟运行,方便用户快速开发应用程序,完成项目部署,适应企业数据信息采集、自动化、数字化的相关需求,该软件已广泛应用于小型场景的光学尺寸测量、质量检测,中型场景的机器人抓取、物体识别定位,大型场景的三维建模、料位检测、物料检测、智能仓储、无人化作业等领域。
Mirror3D点云处理软件包括文件、视口、G代码、传感器、执行机构控制、脚本控制、三维可视化、算子库、算子输出结果、运行日志等功能块。其中,算子库包含实体、点云、轮廓、变换、识别、测量、矩阵、数据、报表、发布、定制等模块。每个模块下有十几个到几十个相应的算子,目前共有100多个算子。
将算子、G代码、传感器、执行机构控制进行脚本化编辑,即可实现示教脚本化自动运行。在处理同种或者类似场景时,只需编写一次脚本,后面就可以直接运行脚本完成从传感器采集-点云预处理-点云分析-数据库存储-数据报告-网页展示等的自动化控制,可以完成三维建模、料位、煤堆、粮仓等体积的检测,也可以用于智能仓储的无人化作业。
Mirror3D点云处理软件自带数据可视化功能,可以对采集过的数据进行保存、检索以及简单的分析。主要用于本地查看和分析。
数据可视化界面
五次数据及生成的可视化统计图(分别有柱状图、折线图、饼图)
定制化展示数据库数据,三维模型。通过数据可视化大屏对数据进行进一步的分析、展示。可以根据客户的需求,快速部署,方便局域网或者互联网访问。
数据可视化大屏展示
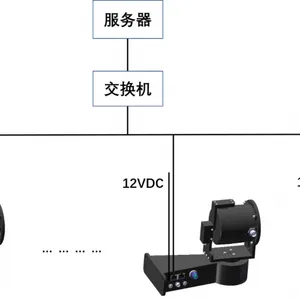
接线图(单线雷达示例,其他型号类似)
单个云台安装:选择好合适的位置,根据实际情况自行做好安装支架,由于雷达是网络通讯,需要提前布置好网络系统,如现场有信号干扰需要使用屏蔽网络通讯线缆。如距离比较长(100米以上)的可选用光纤通讯。雷达和控制云台均为直流12V供电,所以需要有电源接入,建议使用交流220V供电,设备端使用电源适配器转换为设备需要的工作电源。
注:请按标准要求施工,注意安全!
系统接线图
如需多点采集,可以通过交换机将多个旋转测绘仪并联到一起,通过一根网线与上位机通讯。
使用局域网直连电脑的配置,一个基地部署一台模块电脑(或者小型服务器)作为采集转接,模块电脑上不进行数据处理,只进行数据转发。数据集中到服务器上后,统一分析处理。
网络部署示意图
(1) 固定安装(旋转扫描)
将测绘扫描仪安装到顶棚或者固定的墙壁上,在天车没有遮挡的时候,进行旋转扫描。扫描完成后,按照盘点或者抓取策略,计算体积或者为天车控制系统发送坐标。
安装方式(单线雷达示例,其他型号类似)
可根据现场实际情况选择不同的安装方式。
A. 摆动扫描:点云分布均匀,扫描范围灵活,激光入射角度一致,精度高。适合小范围,安装高度较高的场合。
B. 转动扫描:扫描范围更大,小角度扫描范围更远。适合大范围,安装高度较低的场合。
(2) 天车跟随安装(实时扫描)
将激光雷达安装到天车上,在抓斗提起的时候,依靠天车移动进行扫描,扫描完成后,按照盘点或者抓取策略,计算体积或者为天车控制系统发送坐标。可以实现数据的实时更新。
(1) 高速路物料仓库盘点
在高速路仓库中使用导轨带动激光雷达进行扫描建模,通过电池供电和无线数据传输,简化布线和安装难度;使用滚轮和位置激光反馈的方式实现毫米级的定位精度;雷达位于滑轮支架的下端,在料仓的顶部自上而下采集点云轮廓数据。最后,对各个仓位进行分割,计算不同仓位中,不同物料的体积。
仓库现场
仓库扫描点云处理
(2) 多设备集群式粮仓盘点
同时使用40多套激光雷达测绘仪进行全自动化测量,通过上位机和雷达对仓库进行定时扫描测量。通过点云处理软件进行点云的变换、分割、空洞填充、体积计算、报告生成等,并把扫描到的数据和模型通过网络传输到服务器端方便网页展示。
仓库现场
仓库扫描点云处理
(3) 矿厂仓库体积测量盘点及智能天车
设备依附在料仓上部的行车上,通过自身的控制和激光雷达模块完成对物料的扫描建模,经由预设的算法在后端完成体量计算,得出仓库的库存变化量并进行展示,辅助料仓的自动化作业。整体的作业实现了高度自动化,减少人为参与,降低使用难度,提高作业效率。
仓库现场
仓库现场
仓库扫描点云处理
(4) 筒仓扫描案例
采用多线激光雷达测绘仪进行全自动化测量,通过上位机和雷达对筒仓仓库进行定时扫描测量。通过点云处理软件进行点云的变换、分割、空洞填充、体积计算、报告生成等,并把扫描到的数据和模型通过网络传输到服务器端方便网页展示。
仓库扫描点云处理
(5) 智慧工地
采用固态远距离激光雷达测绘仪进行全自动化测量,通过上位机和雷达对户外工地进行定时扫描测量。加装GPS定位、方位模块以及自动水平模块,任意放置在户外任何地方,都可以根据经纬度方位角等信息,建立***的三维地图。
户外移动式立杆
安装法兰(法兰尺寸统一)