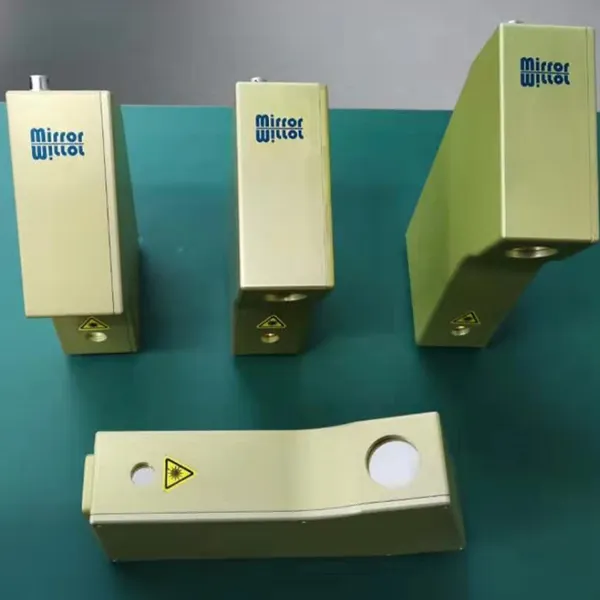
| 是否进口:否 | 品牌:Mirror | 型号:MR20/40 L80/180/280 |
***章 概述
1.1 简介
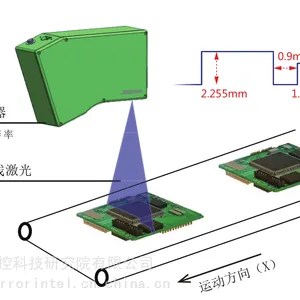
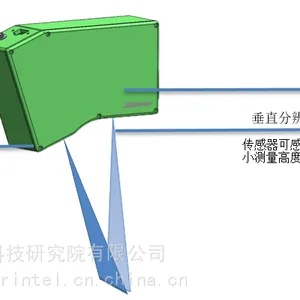
基于激光三角测量法,通过将激光线束投射到被测物体表面反射回图像传感器,获取激光线束与图像传感器的偏移角度,随着被测物体高度在不同点位的变化,反射激光线束在图像中呈现不同位置,从而实现对物体轮廓的测量,并利用被测物体与 3D 传感器的相对位移生成被测物体的完整三维点云。

图 1 工作示意图
1.2 特点
基于使用场景以及市场需求情况对目前常用的一些三维视觉传感器进行了对比分析,并且最终将这些调研结果进行总结了这些三维视觉传感器的优缺点。
表 1 视觉传感器优缺点
常用三维视觉传感器 | 优点 | 缺点 |
投影纹理立体视觉 | 不需要物理标记 | 受环境影响 |
飞行时间法 | 与环境无关 | 理论精度低 |
结构光 | 精度高 | 工作距离小,昂贵 |
激光三角测量 | 价格便宜 | 大功率激光时有危险性 |
1.3 产品型号说明
MR20/40 | L80/180/280 | |
① | ② |
① 代表相机型号:
MR20:三角测量角度为20°
MR40:三角测量角度为40°
② 代表测量长度:
L80:测量线长80mm
L180:测量线长180mm
L280:测量线长280mm
1.4 产品规格
表 2 规格说明
名称 | MR40-80 | MR20-180 | MR20-280 |
测量线长 | 80mm | 180mm | 280mm |
工作距离 | 80±20mm | 180±50mm | 280±100mm |
垂直分辨率(Z) | 0.03mm | 0.05mm | 0.1mm |
水平分辨率(Y) | 0.1mm | 0.15mm | 0.2mm |
Z向重复精度 | 0.01mm | 0.02mm | 0.03mm |
第2章 接口定义
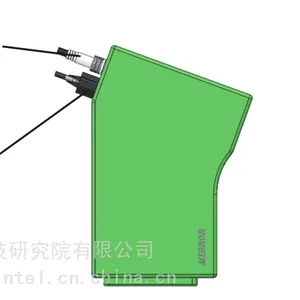
2.1 接口说明
图 2 线激光
表 3 各部件说明
序号 | 名称 | 功能说明 |
1 | 电源 | 供电端口 |
2 | 数据端口 | 采集数据传输端口 |
3 | 相机窗口 | 相机窗口请勿遮挡 |
4 | 激光窗口 | 激光窗口请勿直视 |
2.2 连接方式
图 3 接线示意图